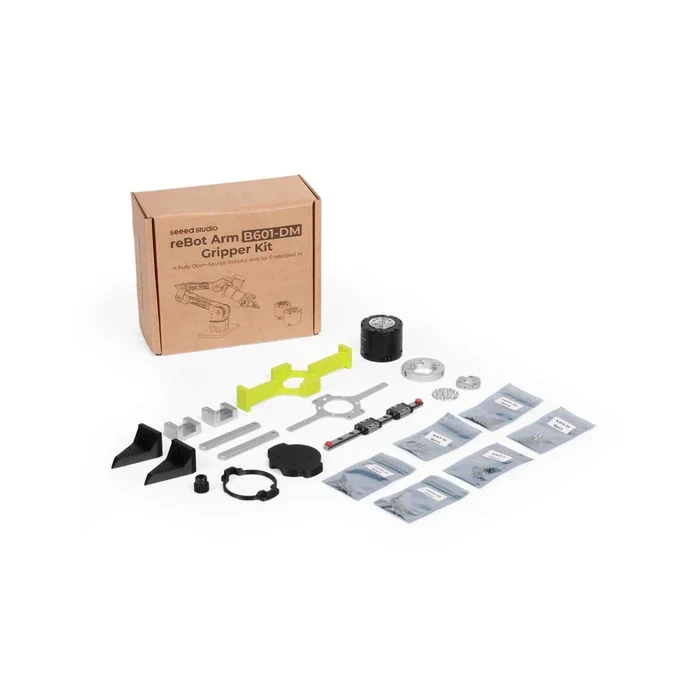
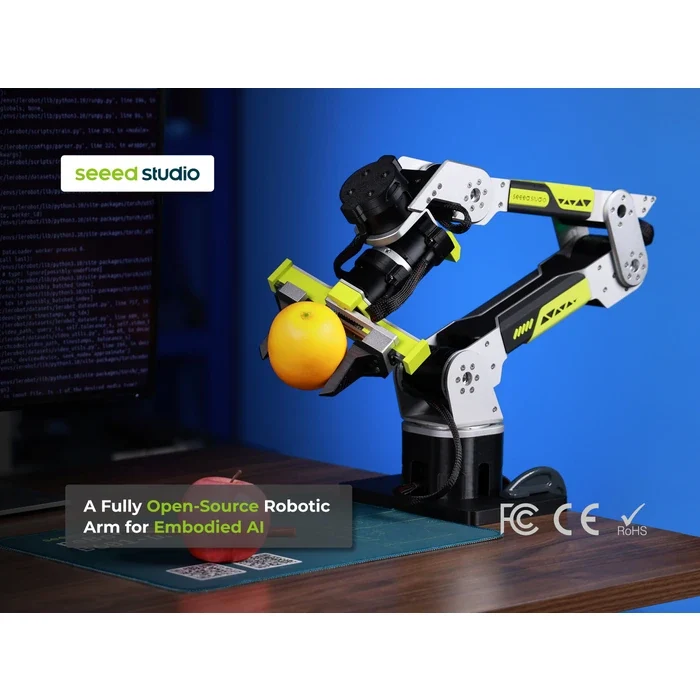
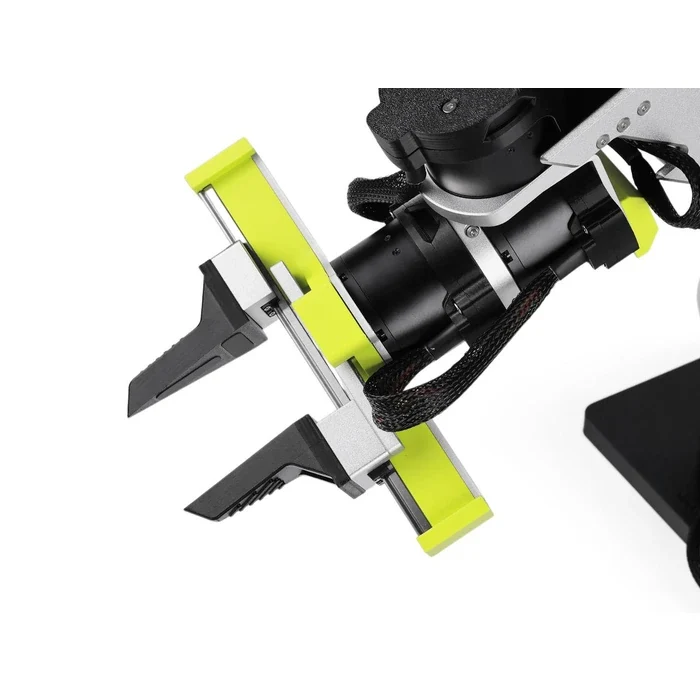
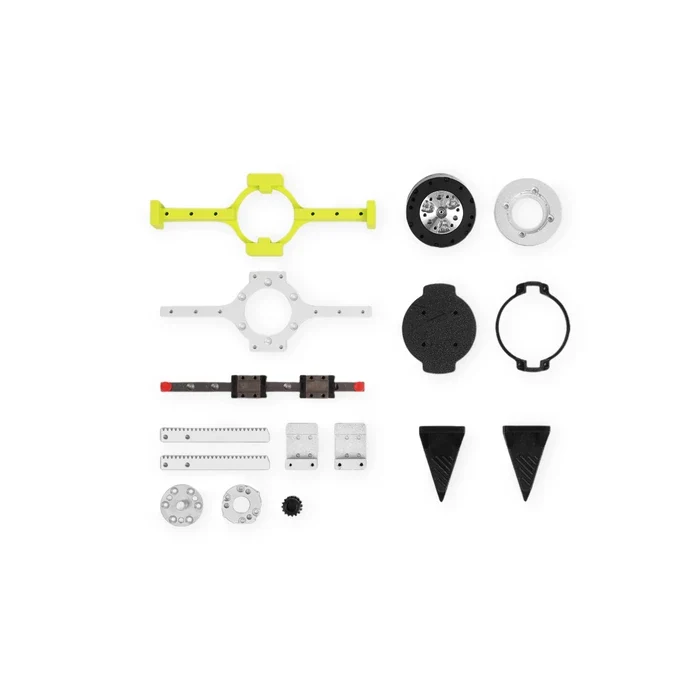
Le Kit pince Seeed Studio reBot Arm B601-DM est le kit pince complet officiel pour la plateforme de bras robotique open-source Seeed Studio reBot Arm B601-DM. Ce Kit pince est conçu pour fournir les composants nécessaires à l’assemblage de la pince, permettant aux développeurs d’ajouter une capacité de préhension robotique au corps reBot Arm B601-DM ou à d’autres modèles de bras robotiques compatibles construits autour de la même interface d’entraînement.
Selon le flux de travail officiel de Seeed, le Kit pince reBot Arm B601-DM est spécialement conçu pour s’adapter à l’arbre de sortie des moteurs Damiao 4310. C’est un choix pratique pour les nouvelles constructions de bras robotiques, le remplacement d’effecteurs terminaux, les mises à niveau système, la maintenance et l’assemblage modulaire reBot. Pour les clients construisant le système complet étape par étape, ce kit peut être combiné avec le Kit moteur corps et le Kit structure corps, tandis que le Kit assemblé avec pince reste l’option prête à l’emploi.
Caractéristiques
- Kit pince officiel pour la plateforme Seeed Studio reBot Arm B601-DM
- Conçu pour les arbres de sortie moteur Damiao 4310 pour une intégration directe de la pince
- Ajoute une capacité de préhension robotique au corps reBot Arm et aux modèles compatibles
- Convient pour les nouvelles constructions, réparations, mises à niveau et assemblages modulaires
- Fait partie de l’écosystème de bras robotique véritablement open-source de Seeed Studio
- S’intègre naturellement dans les flux de travail d’IA incarnée et de robotique basés sur LeRobot, ROS, Pinocchio et Isaac Sim
Spécifications
| Modèle compatible | Corps de bras robotique reBot Arm B601-DM ou autres modèles compatibles |
| Effort maximal | 7 N·m |
| Comprend | Moteur de pince et pièces de structure de pince |
| Méthode d’assemblage | Auto-assemblage requis |
Applications
- Ensemble pince reBot Arm B601-DM pour constructions modulaires de bras robotiques open-source
- Remplacement ou mise à niveau de l’effecteur terminal du bras robotique
- Flux de travail de manipulation en IA incarnée nécessitant une capacité de préhension
- Laboratoires de recherche et salles de classe en robotique construisant ou maintenant des systèmes ouverts de bras robotique
- Projets d’intégration DIY combinant le préhenseur avec le Kit moteur du corps et le Kit de structure du corps
- Systèmes robotiques leader-suiveur lorsqu’ils sont associés au Leader Arm et au bras suiveur assemblé
Liste des produits
| Nom de l’article | Quantité |
| Pièces métalliques | 10 |
| Pièces imprimées en 3D | 5 |
| Moteur actionneur DAMIAO 4310 | 1 |
| Câble d’alimentation; XT30-(2+2)-Femelle vers XT30-(2+2)-Femelle-200mm | 1 |
| Pièces standard & consommables | 4 |
| Vis KM3x7mm | 15 |
| Vis KM3x16mm | 11 |
| Vis KA3x12mm | 11 |
| HM3x6mm | 11 |
| HM3x12mm | 10 |
| HM3x26mm | 9 |
Présentation du matériel
Autres contenus
Conçu pour un assemblage modulaire de l’effecteur terminal
Le Seeed Studio reBot Arm B601-DM Gripper Kit est la partie effecteur terminal modulaire de la famille reBot. Il est conçu pour les utilisateurs qui souhaitent ajouter une fonctionnalité de préhension au corps du bras robotique sans acheter la version entièrement assemblée.
Fonctionne avec la famille modulaire reBot
La famille de produits reBot Arm B601-DM est conçue pour être flexible. Les développeurs peuvent associer le Kit de préhension avec le Kit moteur du corps et le Kit de structure du corps pour construire un bras complet étape par étape, ou choisir le Kit assemblé avec préhenseur pour une configuration prête à l’emploi. Lorsque la téléopération est nécessaire, le Leader Arm correspondant peut être utilisé comme côté de contrôle.
IA inca
Avis
Il n’y a pas encore d’avis.